メディアGoogle DeepMindGemini 4 ArgonApollo 2ヒューマノイドロボット
Gemini 4 Argonが人の動画から計算、人型ロボがコーンホール7連続成功
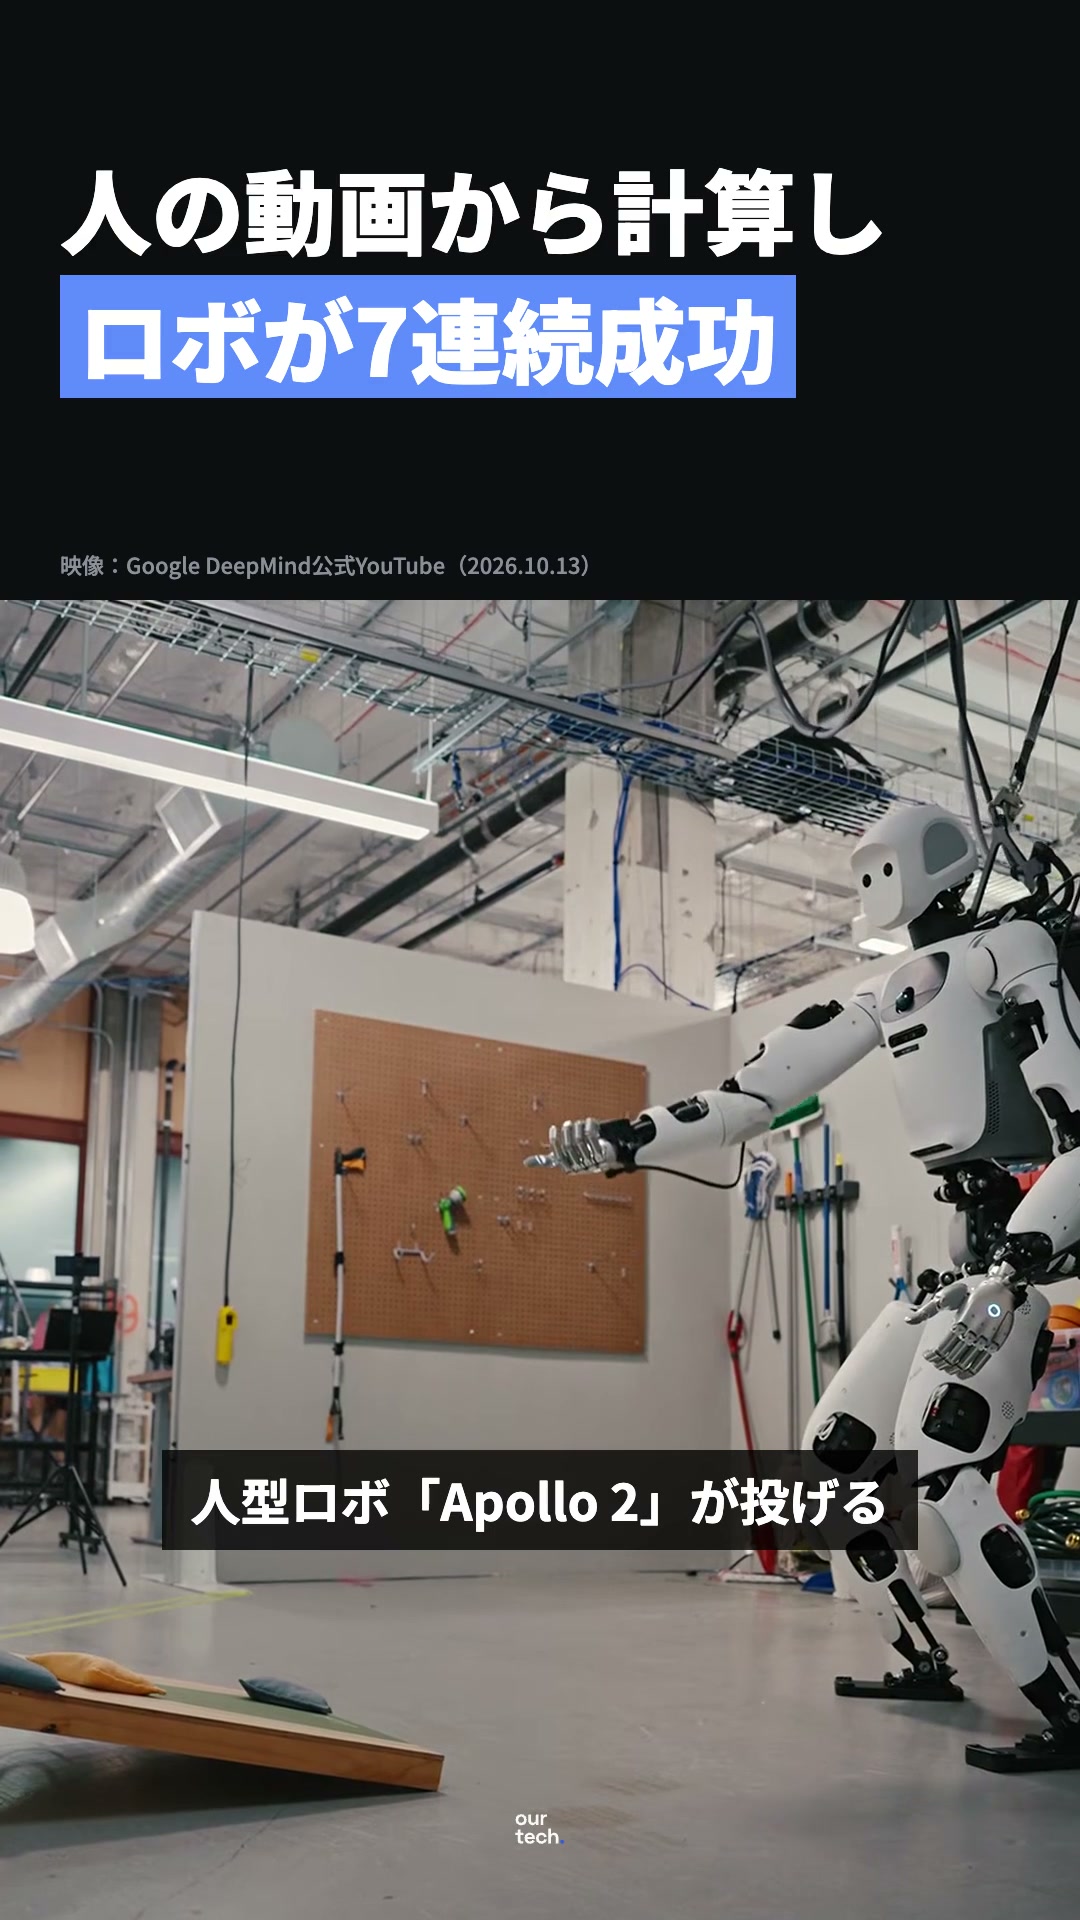
Google DeepMindは2026年10月13日、公式YouTubeチャンネルで、人型ロボットにコーンホールをさせた社内テストの映像を公開しました。研究者がGemini 4 Argonに人がコーンホールで遊ぶ動画を見せ、Gemini 4がMuJoCoで仮想シミュレーションを組みました。その計算をもとに、Apptronik社の人型ロボット「Apollo 2」が現実の環境で7投連続で決めています。
Google DeepMindの社内テストで何をしたのか
映像のタイトルは「Teaching a humanoid robot to play cornhole with Gemini 4 Argon」(Gemini 4 Argonで人型ロボットにコーンホールを教える)です。公開日は2026年10月13日で、Google DeepMindの公式YouTubeチャンネルに掲載されています。
説明文によると、これは社内テストです。Google DeepMindのロボティクス研究者が、Gemini 4 Argonに「人がコーンホールで遊んでいる動画」を見るよう指示しました。
投げる役は、Apptronik社の人型ロボット「Apollo 2」です。Gemini 4 Argonは動画を見て計算する役で、実際に体を動かして投げたのはApollo 2です。
動画からMuJoCoで仮想シミュレーションを組む
説明文では、Gemini 4は動画理解と高度な推論の能力を使い、MuJoCoで仮想シミュレーションを組んだとされています。
そのうえでGemini 4は、Apollo 2が現実で7投連続で決めるために必要な物理と全身の制御を計算しました。説明文はこの計算を「accurately calculated」(正確に計算した)と表現しています。腕の動きだけでなく、人型ロボットの全身の動かし方まで計算の対象になっている点が、説明文から読み取れることです。
流れをまとめると、次の3段階です。人の動画を見る。その動画をもとに仮想のシミュレーションを組み、物理と全身の制御を計算する。計算した動きを現実のロボットで実行する。
現実のApollo 2が7投連続で決めた
シミュレーション上の計算をもとに、Apollo 2は現実の環境で7投連続で決めました。説明文の原文は「sink seven consecutive shots in the real world」で、仮想空間ではなく現実で決めたことを明記しています。
なお説明文に書かれているのは「7投連続」という結果で、テスト全体で何回投げたのか、成功率がどうだったのかは書かれていません。この記事では、公式が示した「現実で7投連続」という範囲だけをお伝えします。
「Video-to-Sim-to-Real」で数週間の作業が数時間に
Google DeepMindは、この一連の手順を「Video-to-Sim-to-Real」(動画からシミュレーション、そして現実へ)のパイプラインと呼んでいます。
説明文によると、このパイプラインは、手作業なら数週間かかるモデル作りを数時間に縮めます。比べているのは、人が手作業でモデルを作る場合にかかる期間です。
さらにGoogle DeepMindは、このパイプラインによって、ふつうの動画がフィジカルAIにとって無限の訓練の場に変わると説明しています。これはGoogle DeepMind自身による位置づけです。
公式の説明文から分からないこと
今回の一次情報は、YouTubeの説明文と映像タイトルです。そこに書かれていない点は、この記事でも扱っていません。具体的には、テストの総投球数や成功率、使った人の動画の長さや本数、Gemini 4 Argonの提供時期や提供範囲、Apollo 2以外のロボットでも同じ手順が使えるかどうかです。
説明文の末尾には、Gemini 4 Argonについての詳しい情報として、Googleの公式ブログの紹介記事「introducing-gemini-4-argon」へのリンクが載っています。モデル自体の仕様や提供範囲は、その公式記事で確認してください。
社内テストで、Google DeepMindのロボティクス研究者は、人がコーンホールで遊ぶ動画を見るようGemini 4 Argonに指示しました。
Gemini 4は動画理解と高度な推論の能力を使ってMuJoCoで仮想シミュレーションを組み、Apptronikの人型ロボットApollo 2が現実で7投連続で決めるのに必要な物理と全身の制御を正確に計算しました。
このVideo-to-Sim-to-Realパイプラインは、手作業で数週間かかるモデル作りを数時間に縮め、ふつうの動画をフィジカルAIのための無限の訓練の場に変えます。